无人机仿真软件 人工智能算法开发的试验场与加速器
引言
随着人工智能(AI)理论与算法软件开发的不断深入,如何高效、安全、低成本地训练和验证AI模型成为制约技术落地的关键瓶颈。尤其在无人机领域,真实飞行测试面临空域管制、天气影响、硬件损耗和潜在风险等多重限制。无人机仿真软件的出现,为人工智能算法提供了一个可重复、可扩展、可控制的虚拟实验环境,成为连接理论探索与工程应用的重要桥梁。
一、无人机仿真软件的核心能力
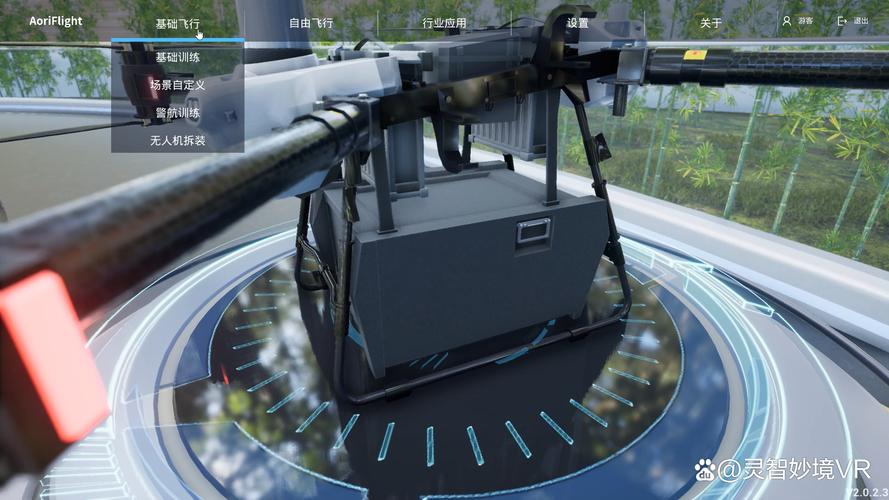
无人机仿真软件(如AirSim、Gazebo、PX4 SITL、FlightGear等)通过构建高保真的物理引擎、传感器模型和飞行动力学模型,能够模拟无人机在复杂环境中的运动状态、感知数据与交互行为。其核心能力包括:
- 多传感器模拟:生成RGB相机、深度相机、激光雷达、IMU、GPS等虚拟数据,且支持噪声注入与参数扰动,贴近真实传感器特性。
- 动态场景构建:可自定义地形、障碍物、天气、光照及移动目标,支持城市、森林、室内等多种场景。
- 闭环飞行控制:集成PX4、ArduPilot等开源飞控,实现软件在环(SITL)与硬件在环(HITL)仿真。
- 大规模并行仿真:通过GPU加速与分布式架构,同时运行多个无人机实例,满足强化学习等需要海量交互数据的算法需求。
二、为AI算法提供实验数据与场景模拟
AI算法的训练与评估高度依赖数据。无人机仿真软件可以在没有真实飞行风险的情况下,生成海量、带标注、多模态的实验数据。
- 监督学习与视觉感知:仿真环境可自动输出目标检测、语义分割、深度估计等任务所需的真值标签,用于训练无人机对地面目标、障碍物、降落点的视觉识别模型。
- 强化学习与自主决策:无人机避障、编队、追踪等任务可利用仿真环境反复试错。仿真软件作为RL环境(如OpenAI Gym接口),支持每一步返回观测、奖励与终止信号,极大加快策略收敛。
- 轨迹预测与规划:在仿真中模拟其他动态代理(如行人、车辆、其他无人机),生成丰富的交互轨迹数据,供AI学习意图预测与动态路径规划。
- 域随机化与泛化:通过随机化纹理、光照、天气、传感器噪声,缩小“仿真到现实”的差距,提升AI模型的泛化能力。
三、AI理论与算法软件开发中的关键支撑
无人机仿真软件不仅是数据生成器,更是AI算法软件开发的集成测试平台。
- 算法快速原型验证:开发者可以先在仿真中测试新提出的神经网络结构、损失函数、优化器或元学习算法,快速迭代而无需担心硬件损坏。
- 端到端系统集成:仿真提供与真实无人机一致的软件接口(如MAVLink、ROS),便于AI模块与感知、控制、通信模块的联调。
- 安全性与鲁棒性评估:在仿真中注入传感器故障、通信延迟、风扰等极端条件,检验AI算法在边界情况下的表现,满足适航认证的前期要求。
- 可重复性与基准测试:标准化的仿真场景和随机种子使不同AI算法可公平比较,推动学术研究与工业开发的基准统一。
四、典型应用场景
- 自主避障与导航:基于深度强化学习的无人机在仿真中学习穿越密集障碍,然后迁移到真实环境。
- 多无人机协同:利用仿真模拟通信受限、部分可观测条件下的编队与任务分配,训练多智能体强化学习算法。
- 目标跟踪与搜索救援:仿真生成移动目标与复杂地形,训练AI进行视觉伺服与路径规划。
- 空中抓取与精准降落:仿真中模拟移动平台与气流扰动,验证视觉伺服控制策略。
五、挑战与展望
尽管无人机仿真软件已取得显著成效,但仍面临仿真与现实的差距(Sim-to-Real Gap)、计算资源消耗大、复杂场景建模困难等挑战。未来发展趋势包括:
- 神经渲染与高保真感知:利用NeRF、3D高斯泼溅等技术生成更逼真的视觉数据。
- 云边协同仿真:结合云计算与边缘计算,支持大规模分布式AI训练。
- 自适应域随机化:让AI算法自动调整仿真参数以匹配真实分布。
- 标准化仿真基准:建立开源、统一的无人机AI仿真测试集,促进算法可复现研究。
##
无人机仿真软件作为人工智能理论与算法软件开发的基础设施,正从辅助工具演变为核心创新平台。它通过提供安全、可控、高并发的实验数据和场景模拟,加速了AI算法从论文到产品的转化。随着仿真技术与AI理论的深度融合,我们有理由相信,未来的无人机将更加智能、自主,而仿真软件将持续扮演不可或缺的“试验场”与“加速器”角色。
如若转载,请注明出处:http://www.ysjxdp.com/product/2.html
更新时间:2026-10-23 17:56:17